Beschreibung
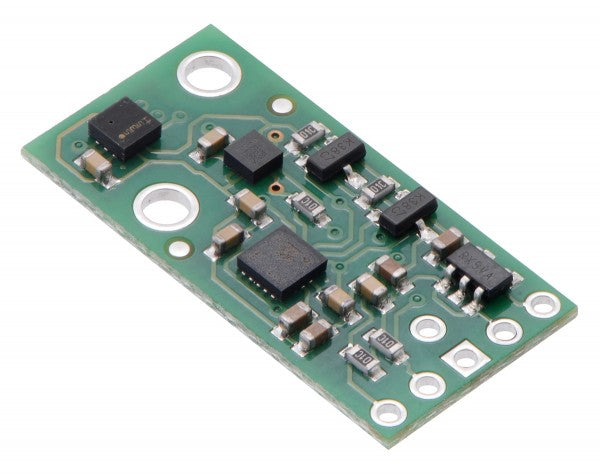
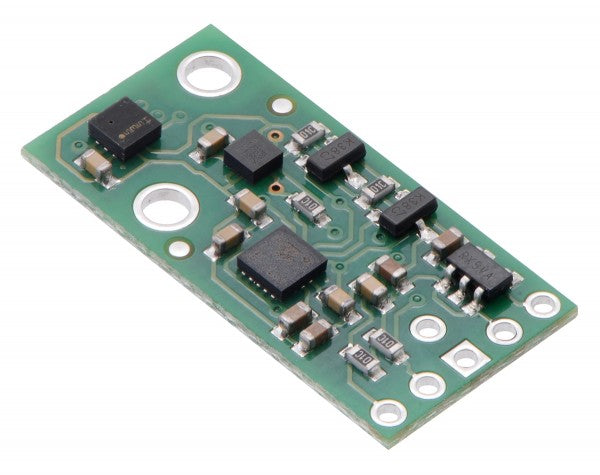
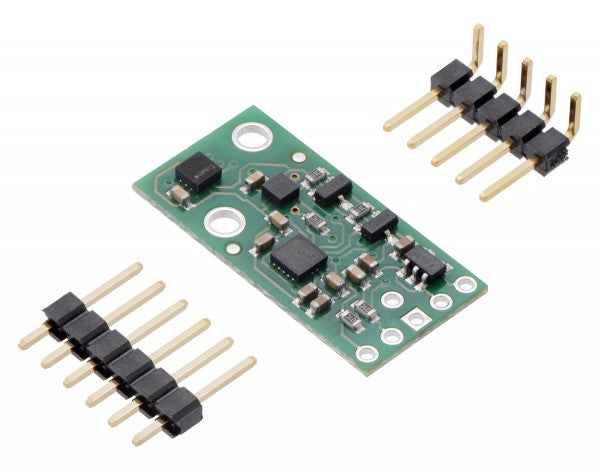
Das Pololu AltIMU-10 v5 ist eine kompakte Platine, die das LSM6DS33 (3-Achsen-Gyroskop und 3-Achsen-Beschleunigungssensor), das LIS3MDL (3-Achsen-Magnetometer) und das LPS25H (digitales Barometer) von ST zu einer inertialen Messeinheit (IMU) mit Höhenmesser kombiniert; wir empfehlen daher, vor der Verwendung dieses Produkts das LSM6DS33-Datenblatt (1MB pdf), das LIS3MDL-Datenblatt (2MB pdf) und das LPS25H-Datenblatt (1MB pdf) sorgfältig zu lesen. Diese Sensoren sind hervorragende ICs, doch ihre kleinen Gehäuse machen sie für typische Studierende oder Bastler schwer verwendbar. Außerdem arbeiten sie mit Spannungen unter 3.6 V, was die Anbindung an Mikrocontroller mit 5 V erschweren kann. Das AltIMU-10 v5 löst diese Probleme durch zusätzliche Elektronik, darunter ein Spannungsregler und eine Pegelwandlerschaltung, und bleibt dabei so kompakt wie möglich. Die Platine wird mit allen SMD-Bauteilen bestückt geliefert, einschließlich LSM6DS33, LIS3MDL und LPS25H, wie auf dem Produktbild gezeigt.
Im Vergleich zum Vorgänger AltIMU-10 v4 verwendet die Version v5 neuere MEMS-Sensoren, die eine etwas höhere Genauigkeit bieten (geringeres Rauschen und geringere Nullpunktabweichungen). Das AltIMU-10 v5 ist pinkompatibel mit dem AltIMU-10 v4; da jedoch andere Sensorchips verwendet werden, muss Software für ältere IMU-Versionen angepasst werden, um mit der v5 zu funktionieren.
Das AltIMU-10 v5 ist außerdem pinkompatibel mit dem MinIMU-9 v5 und bietet dieselbe Funktionalität, ergänzt um ein digitales Barometer zur Messung von Luftdruck und Höhe. Es verfügt über ein zweites Befestigungsloch und ist nur 0.2″ länger als das MinIMU-9 v5. Code, der für das MinIMU-9 v5 geschrieben wurde, sollte auch mit dem AltIMU-10 v5 funktionieren.
 |
| Direkter Vergleich des MinIMU-9 v5 mit dem AltIMU-10 v5. |
|---|
LSM6DS33, LIS3MDL und LPS25H bieten zahlreiche Konfigurationsmöglichkeiten, darunter dynamisch wählbare Empfindlichkeiten für Gyroskop, Beschleunigungssensor und Magnetometer sowie wählbare Auflösungen für das Barometer. Für jeden Sensor lässt sich außerdem die Ausgangsdatenrate wählen. Auf die drei ICs kann über eine gemeinsame I²C/TWI-Schnittstelle zugegriffen werden, sodass die Sensoren über eine einzige Takt- und eine einzige Datenleitung einzeln angesprochen werden können. Zusätzlich ermöglicht ein Konfigurationspin für die Slave-Adresse, die I²C-Adressen der Sensoren zu ändern und zwei AltIMUs am selben I²C-Bus zu betreiben. (Weitere Informationen finden Sie im Abschnitt I²C-Kommunikation weiter unten.)
Die neun unabhängigen Dreh-, Beschleunigungs- und Magnetfeldmesswerte liefern alle Daten, die für ein Lage- und Kursreferenzsystem (AHRS) benötigt werden, und die Messwerte des Absolutdrucksensors lassen sich einfach in Höhenangaben umrechnen – insgesamt erhalten Sie so zehn unabhängige Messgrößen (manchmal als 10DOF bezeichnet). Mit einem geeigneten Algorithmus kann ein Mikrocontroller oder Computer aus diesen Daten die Ausrichtung und Höhe der AltIMU-Platine berechnen. Das Gyroskop eignet sich zur sehr genauen Erfassung von Drehungen über kurze Zeiträume, während Beschleunigungssensor und Kompass die Drift des Gyroskops über längere Zeit ausgleichen können, indem sie ein absolutes Bezugssystem liefern. Die jeweiligen Achsen der beiden Chips sind auf der Platine zueinander ausgerichtet, um diese Sensorfusionsberechnungen zu erleichtern.
Die Trägerplatine enthält einen Low-Dropout-Linearregler, der die von LSM6DS33, LIS3MDL und LPS25H benötigten 3.3 V bereitstellt, sodass das Modul aus einer einzigen Versorgung mit 2.5 V bis 5.5 V betrieben werden kann. Der Reglerausgang ist am VDD-Pin verfügbar und kann externe Geräte mit knapp 150 mA versorgen. Das Breakout-Board enthält außerdem eine Schaltung, die die I²C-Takt- und Datenleitungen auf denselben Logikpegel wie die angelegte VIN umsetzt, was die Anbindung an 5 V Systeme vereinfacht. Der Pinabstand von 0.1″ ermöglicht die einfache Verwendung mit handelsüblichen lötfreien Breadboards und Lochrasterplatinen im 0.1″-Raster.
Technische Daten
- Abmessungen: 1.0″ × 0.5″ × 0.1″ (25 mm × 13 mm × 3 mm)
- Gewicht ohne Stiftleisten: 0.8 g (0.03 oz)
- Betriebsspannung: 2.5 V bis 5.5 V
- Versorgungsstrom: 5 mA
- Ausgabeformat (I²C):
- Gyroskop: ein 16-Bit-Messwert pro Achse
- Beschleunigungssensor: ein 16-Bit-Messwert pro Achse
- Magnetometer: ein 16-Bit-Messwert pro Achse
- Barometer: 24-Bit-Druckmesswert (4096 LSb/mbar)
- Messbereiche:
- Gyroskop: ±125, ±245, ±500, ±1000 oder ±2000°/s
- Beschleunigungssensor: ±2, ±4, ±8 oder ±16 g
- Magnetometer: ±4, ±8, ±12 oder ±16 Gauss
- Barometer: 260 mbar bis 1260 mbar (26 kPa bis 126 kPa)
Mitgelieferte Komponenten
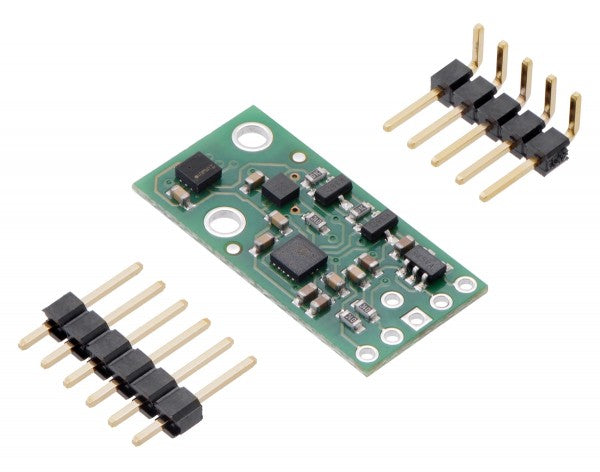
Eine 1×6 Stiftleiste im 0.1″-Raster und eine abgewinkelte 1×5 Stiftleiste im 0.1″-Raster sind im Lieferumfang enthalten, wie im Bild unten gezeigt. Sie können die gewünschte Stiftleiste an die Platine löten, um sie mit eigenen Kabeln oder lötfreien Breadboards zu verwenden, oder für kompaktere Installationen Drähte direkt an die Platine löten. Die Platine verfügt über zwei Befestigungslöcher für #2- oder M2-Schrauben (nicht im Lieferumfang).
 |
Verschlüsselte Zahlung
Ihre Zahlungsinformationen werden sicher verarbeitet. Wir speichern keine Kreditkartendaten und haben auch keinen Zugang zu Ihren Kreditkartendaten.
Zolltarifnummer:
Herkunftsland:
Das hängt davon ab, wo Sie sich befinden. Nach Übergabe der Bestellung an UPS beträgt die Lieferzeit in Deutschland ca. 2-3 Tage, innerhalb Europas ca. 1 Woche.
Wir versenden unsere Artikel mit unserem Versandpartner UPS.
Wenn wir Ihre Frage noch nicht beantwortet haben, können Sie uns kontaktieren, und wir werden uns so schnell wie möglich bei Ihnen melden.