Beschreibung
Der LSM6DS33 vereint einen digitalen 3-Achsen-Beschleunigungssensor und ein 3-Achsen-Gyroskop in einem einzigen Gehäuse. Der Sensor liefert sechs unabhängige Beschleunigungs- und Drehratenmesswerte, deren Empfindlichkeit in den Bereichen ±2 g bis ±16 g bzw. ±125°/s bis ±2000°/s eingestellt werden kann und die über I²C- und SPI-Schnittstellen verfügbar sind. Diese LSM6DS33-Trägerplatine enthält einen 3.3 V Spannungsregler und integrierte Pegelwandler, die einen Betrieb mit 2.5 bis 5.5 V ermöglichen, und der Pinabstand von 0.1″ erlaubt die einfache Verwendung mit handelsüblichen lötfreien Breadboards und Lochrasterplatinen im 0.1″-Raster.
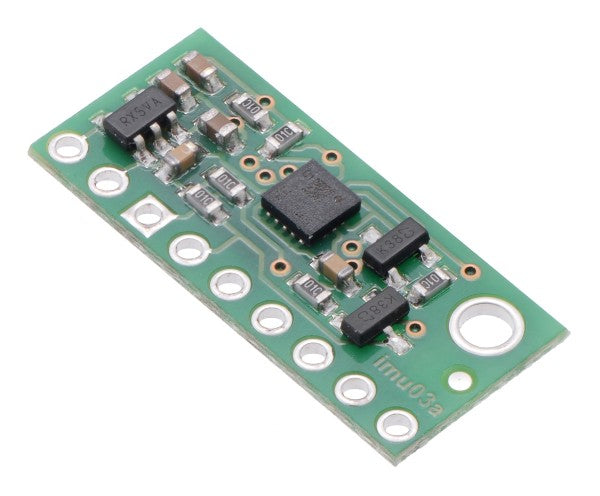
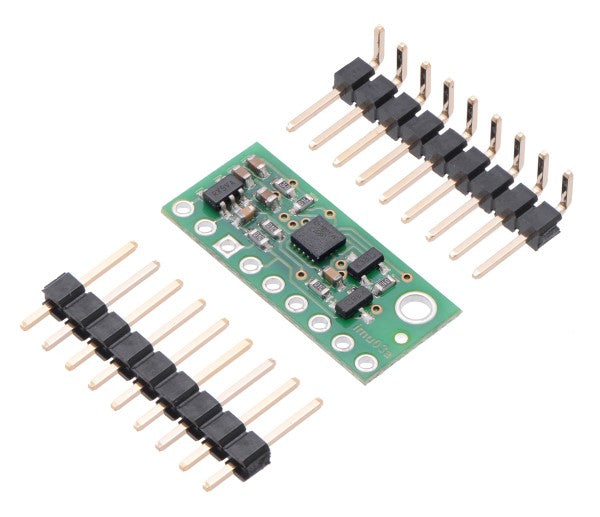
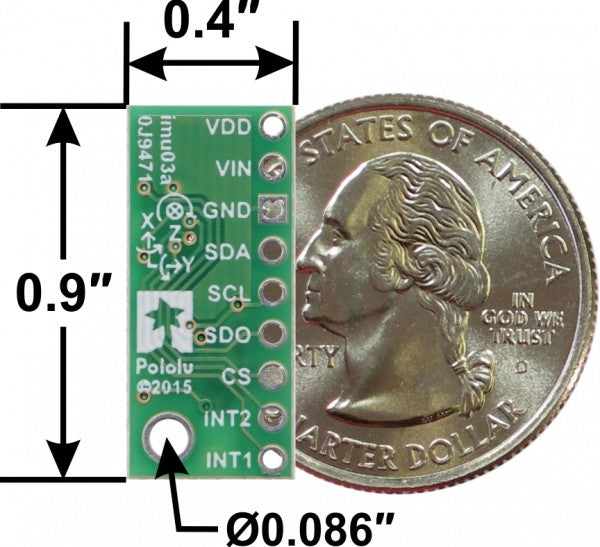
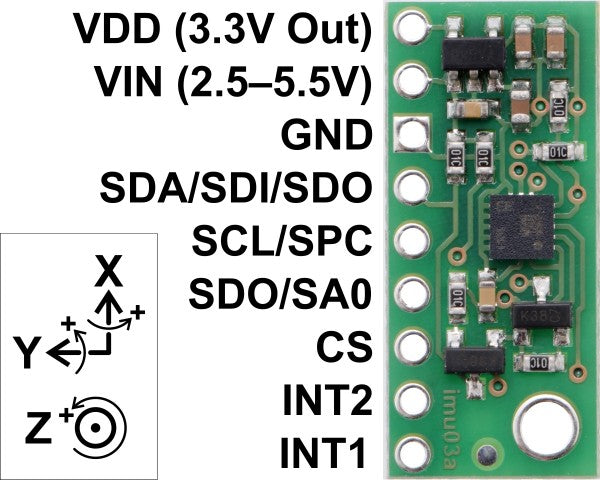
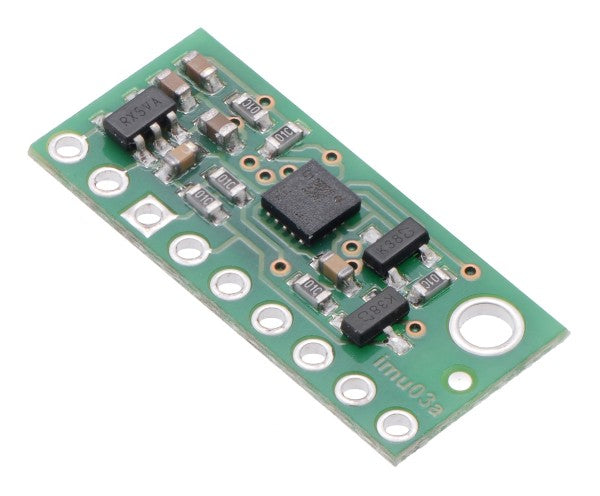
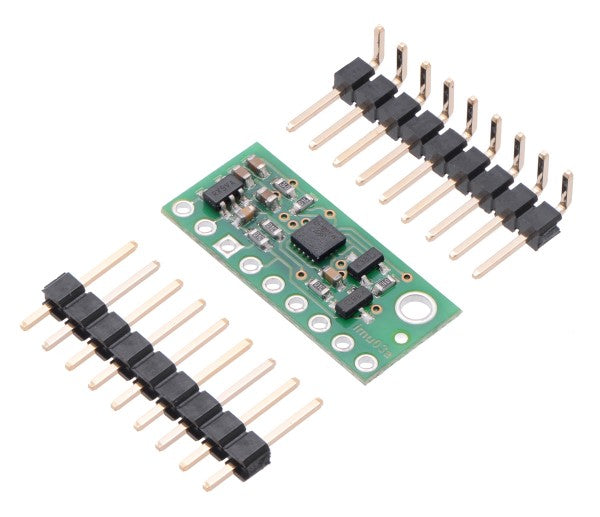
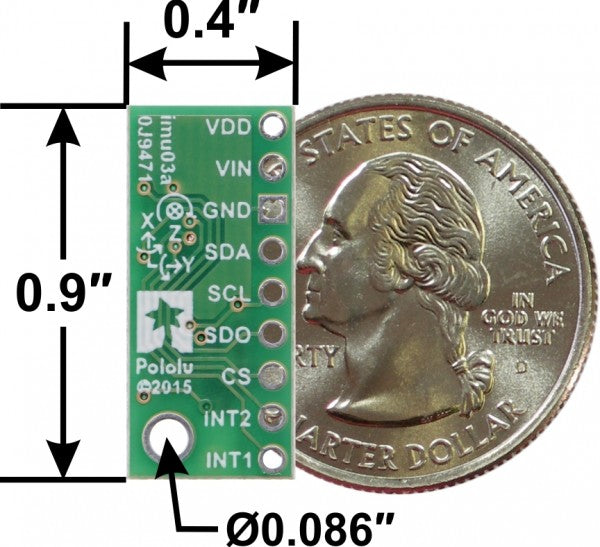
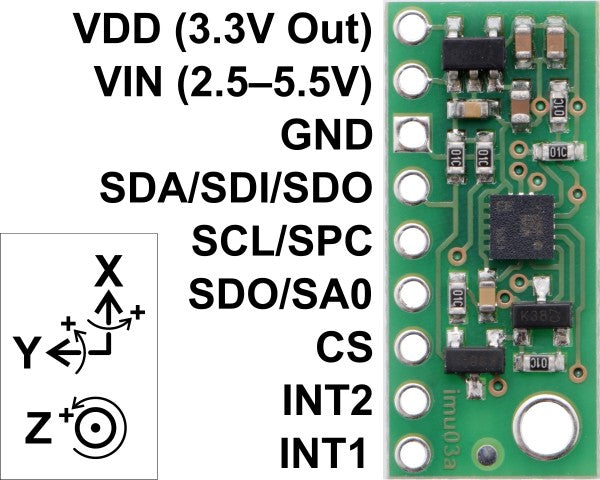
Diese Platine ist ein kompaktes (0.4″ × 0.9″) Breakout-Board für das Inertialmodul LSM6DS33 von ST mit digitalem 3-Achsen-Linearbeschleunigungssensor und digitalem 3-Achsen-Drehratengyroskop; wir empfehlen daher, vor der Verwendung dieses Produkts das LSM6DS33-Datenblatt (1MB pdf) sorgfältig zu lesen. Der LSM6DS33 ist ein hervorragender IC, doch sein kleines Gehäuse macht ihn für typische Studierende oder Bastler schwer verwendbar. Außerdem arbeitet er mit Spannungen unter 3.6 V, was die Anbindung an Mikrocontroller mit 5 V erschweren kann. Diese Trägerplatine löst diese Probleme durch zusätzliche Elektronik, darunter ein 3.3 V Spannungsregler und Pegelwandlerschaltungen, und bleibt dabei so kompakt wie möglich. Die Platine wird mit allen SMD-Bauteilen bestückt geliefert, einschließlich des LSM6DS33, wie auf dem Produktbild gezeigt.
Die inertiale Messeinheit (IMU) LSM6DS33 bietet zahlreiche Konfigurationsmöglichkeiten, darunter dynamisch wählbare Empfindlichkeiten für Beschleunigungssensor und Gyroskop, eine Auswahl an Ausgangsdatenraten und zwei unabhängig programmierbare externe Interrupt-Pins für Bewegungsereignisse. Beschleunigungssensor und Gyroskop können einzeln ein- und ausgeschaltet werden, um Strom zu sparen. Der Sensor kann über eine digitale Schnittstelle konfiguriert und ausgelesen werden, die wahlweise im I²C- (TWI) oder SPI-Modus betrieben werden kann.
Die sechs unabhängigen Beschleunigungs- und Drehratenmesswerte (manchmal als 6DOF bezeichnet) liefern Daten, mit denen ein Mikrocontroller oder Computer die Ausrichtung des LSM6DS33 auf zwei Achsen berechnen kann (Rollen und Nicken; für eine genaue Berechnung des Gierwinkels ist in der Regel ein Magnetometer erforderlich). Mit einem geeigneten Algorithmus eignet sich das Gyroskop zur sehr genauen Erfassung von Drehungen über kurze Zeiträume, während der Beschleunigungssensor die Drift des Gyroskops über längere Zeit ausgleichen kann, indem er ein absolutes Bezugssystem liefert.
Die Trägerplatine enthält einen Low-Dropout-Linearregler, der die vom LSM6DS33 benötigten 3.3 V bereitstellt, sodass der Sensor aus einer Versorgung mit 2.5-5.5 V betrieben werden kann. Der Reglerausgang ist am VDD-Pin verfügbar und kann externe Geräte mit knapp 150 mA versorgen. Das Breakout-Board enthält außerdem eine Schaltung, die die I²C-Takt- und Datenleitungen auf denselben Logikpegel wie die angelegte VIN umsetzt, was die Anbindung an 5 V Systeme vereinfacht; der Pinabstand von 0.1″ ermöglicht die einfache Verwendung mit handelsüblichen lötfreien Breadboards und Lochrasterplatinen im 0.1″-Raster.
Diese LSM6DS33-Trägerplatine ist pinkompatibel mit vielen unserer bisherigen ST-I²C/SPI-Sensor-Trägerplatinen, darunter unsere LSM303D-Kompass- und Beschleunigungssensor-Trägerplatine und die L3GD20H-Gyroskop-Trägerplatine, und die Ausrichtung der Sensorachsen ist identisch. Da die ICs jedoch unterschiedliche Sensoren mit unterschiedlichen I²C-Adressen und Konfigurationsregistern enthalten, muss Code, der für einen anderen Chip geschrieben wurde, angepasst werden, um mit einem LSM6DS33 zu funktionieren.
Für Sensorfusionsanwendungen kombinieren unsere inertialen Messeinheiten MinIMU-9 v5 und AltIMU-10 v5 diesen LIS3MDL mit einem LSM6DS33 (3-Achsen-Beschleunigungssensor und 3-Achsen-Gyroskop) auf einer einzigen Platine und liefern so neun unabhängige Messwerte, aus denen sich eine absolute Ausrichtung berechnen lässt. Das AltIMU-10 v5 enthält zusätzlich einen Drucksensor LPS25H, mit dem sich die Höhe berechnen lässt.
Technische Daten
- Abmessungen: 0.4″ × 0.9″ × 0.1″ (10 × 23 × 3 mm)
- Gewicht ohne Header-Pins: 0.6 g (0.02 oz)
- Betriebsspannung: 2.5 V bis 5.5 V
- Versorgungsstrom: 2 mA
- Ausgabeformat (I²C/SPI):
- Beschleunigungssensor: ein 16-Bit-Messwert pro Achse
- Gyroskop: ein 16-Bit-Messwert pro Achse
- Empfindlichkeitsbereich (konfigurierbar):
- Beschleunigungssensor: ±2, ±4, ±8 oder ±16 g
- Gyroskop: ±125, ±245, ±500, ±1000 oder ±2000°/s
Verschlüsselte Zahlung
Ihre Zahlungsinformationen werden sicher verarbeitet. Wir speichern keine Kreditkartendaten und haben auch keinen Zugang zu Ihren Kreditkartendaten.
Zolltarifnummer:
Herkunftsland:
Das hängt davon ab, wo Sie sich befinden. Nach Übergabe der Bestellung an UPS beträgt die Lieferzeit in Deutschland ca. 2-3 Tage, innerhalb Europas ca. 1 Woche.
Wir versenden unsere Artikel mit unserem Versandpartner UPS.
Wenn wir Ihre Frage noch nicht beantwortet haben, können Sie uns kontaktieren, und wir werden uns so schnell wie möglich bei Ihnen melden.